
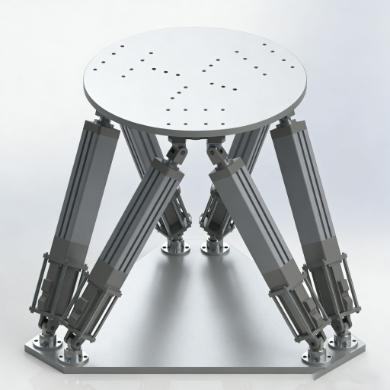
在地面环境下复现太空的失重状态,是航天器地面验证与空间操作训练的核心技术需求。与常规六自由度运动平台不同,失重悬浮模拟平台需要解决一个根本性的物理矛盾:重力始终存在,而失重意味着重力被完全或部分抵消。这一矛盾决定了其技术路径不能仅靠运动学输出,而必须引入重力补偿机制。六自由度失重悬浮模拟平台所解决的工程问题,是如何在地面重力场中构建一个受控的“准失重”力学环境,使航天器模型或操作设备能够在六个自由度上表现出接近在轨自由漂浮的运动特性。本文从重力补偿的技术路线、六自由度运动的实现方式与典型应用三个层面展开科普分析。


一、重力补偿的技术路线与物理约束
理解六自由度失重悬浮模拟平台的技术原理,首先需要厘清“失重模拟”在地面条件下的物理含义。
地面失重模拟的目标并非消除重力本身,而是抵消重力对试验对象的影响,使其感受到的合力接近于零。工程上实现这一目标的技术路线主要有三类。气浮支撑利用压缩空气在平面与承载面之间形成气膜,将滑动摩擦降至极低水平,使试验对象在水平面内获得无约束的平动与转动能力。这一方案的物理约束在于:气浮只能提供垂直方向的支撑力,无法主动补偿垂直方向的运动,因此传统气浮平台在垂直自由度上存在固有局限。悬吊补偿通过绳索或机构对试验对象施加向上的拉力,抵消部分或全部重力。准零刚度机构与主动跟随机构的组合方案,可在保持低刚度的同时扩展补偿行程,使垂直方向的自由漂浮特性得到改善。磁悬浮利用电磁力实现非接触支撑,可在多个自由度上提供可控的力输出,但对系统复杂度与控制精度要求较高。
从工程实践的角度,单一技术路线往往难以同时满足六自由度的完整模拟需求。当前技术方案的发展趋势是混合补偿——以气浮或悬吊承担主要的重力卸载功能,以主动控制机构补偿残余力与动态干扰。例如,面向小天体着陆碰撞模拟的研究中,气浮系统配合准被动垂直补偿,使垂直方向的自由漂浮条件得到改善,系统可响应小至1N的力。这一精度水平对于模拟微重力环境下的接触碰撞具有直接工程意义。
二、六自由度运动的实现方式与技术特征
六自由度失重悬浮模拟平台的核心技术特征,在于重力补偿机制与六自由度运动能力的耦合实现。
在水平面内,气浮方案提供的是二维平动与绕垂直轴转动的能力。要实现完整的六自由度运动,需要在气浮平台的基础上叠加姿态调节机构。一种技术路径是将气浮球轴承与升降柱组件结合:平动平台通过平面气浮轴承在水平面内自由滑动,升降柱顶端安装球面气浮轴承,姿态平台连接于球面轴承之上,从而获得俯仰、横滚、偏航三个转动自由度。这一构型的工程意义在于:水平方向的平动由气浮自然提供,垂直方向的支撑由升降柱承担,姿态转动由球面气浮轴承实现,三者共同构成六自由度的运动能力。
从运动精度与控制的角度,失重悬浮模拟平台面临不同于常规运动平台的技术约束。残余力干扰是核心问题——气浮管路的气压波动、悬吊绳索的张力变化、电磁铁的非线性特性,都会在试验对象上产生非目标力。这些残余力在常规运动平台中可能被结构刚度所吸收,但在追求“自由漂浮”的失重模拟中,它们会直接改变试验对象的运动状态。工程上的应对策略包括:采用准零刚度机构降低悬吊系统的固有频率,使其对位置偏差的敏感度下降;通过主动控制机构实时补偿气压波动与绳索张力变化;在控制算法中引入干扰观测器,估计并抵消残余力。
垂直方向的动态响应是另一关键约束。传统气浮平台在垂直方向缺乏自由运动能力,而悬吊方案虽然提供了垂直补偿,但绳索的弹性与质量会影响动态特性。准被动垂直补偿方案通过准零刚度单元与主动跟随机构的配合,在保持低刚度的同时扩展了补偿行程,使垂直方向的自由漂浮条件在较大范围内得到维持。这一技术进展对于需要模拟着陆碰撞、对接接触等涉及垂直方向动态交互的任务尤为重要。
三、典型应用场景与技术价值
六自由度失重悬浮模拟平台的工程价值,在航天器地面验证与空间操作训练中得到集中体现。
- 航天器在轨操作地面验证。 空间机械臂抓取、卫星对接、在轨加注等任务的操作动力学特性与地面重力环境存在本质差异。失重悬浮平台使航天器模型在六个自由度上表现出接近在轨的自由漂浮特性,为操作策略的验证与控制算法的调试提供物理条件。面向天问二号任务的地面验证中,六自由度物理仿真系统已在实际工程中得到应用。
- 空间机器人运动规划测试。 空间站服务机器人、自由飞行机器人等在地面测试时,其运动学与动力学特性受重力影响显著。失重悬浮平台通过重力补偿使机器人模型获得接近在轨的运动响应,为路径规划、避障策略与力控制算法的验证提供测试环境。
- 微重力流体与材料实验的地面预研。 部分空间科学实验需要在微重力条件下开展,地面预研阶段需要模拟微重力环境以验证实验方案。失重悬浮平台可为实验装置提供自由漂浮的力学条件,尽管其微重力水平与真实轨道环境存在差距,但对于方案可行性验证具有工程价值。
- 航天员操作训练。 失重悬浮平台可为航天员提供接近在轨操作力感的训练环境,用于空间机械臂操作、舱外作业流程等任务的熟悉与演练。与中性浮力水槽相比,失重悬浮平台在操作力感与运动自由度方面具有不同的技术特征,适用于不同的训练目标。
结语
六自由度失重悬浮模拟平台的技术内涵,在于将重力补偿机制与六自由度运动能力进行耦合实现,在地面重力场中构建受控的准失重力学环境。其工程能力受残余力干扰抑制、垂直方向动态响应与六自由度运动协调精度的共同制约。对于使用单位而言,理解目标应用对失重水平与残余力的敏感程度、根据试验对象的运动特征评估平台在垂直方向的动态性能、在验收测试中验证残余力对自由漂浮运动的影响,是评估平台技术适配性的工程要点。随着载人航天与深空探测任务的持续推进,失重悬浮模拟平台作为地面微重力物理仿真的核心装备,其技术能力边界将持续接受新的工程检验。





热门跟贴