


据投融湾获悉,近日,安徽弦引未来科技有限公司(下文简称:弦引未来)在四个月内连续完成天使轮、Pre-A轮、A轮三轮融资交割,合计募资数亿元人民币。其中,天使轮的投资方有蓝驰创投、高瓴创投、彬复资本领投,凯风创投、水木清华校友种子基金、连界启辰资本、智元机器人、天合光能等。Pre-A轮投资则由华映资本领投,元禾原点、蓝驰创投、高瓴创投、彬复资本、凯风创投等跟投。A轮投资由阿里巴巴、中国移动链长基金领衔,洪泰基金、珠海科技产业集团、元生资本等跟进。
弦引未来创立于2025年9月,公司总部位于安徽省合肥市合肥高新技术产业开发区。弦引未来的核心定位是,国内专注绳驱柔性机器人与太空具身智能的产业化企业,面向商业航天提供在轨作业全套解决方案,打造可在太空微重力环境工作的柔性机械臂系统,用机器人代替航天员完成太空高风险、高成本的在轨精细作业。
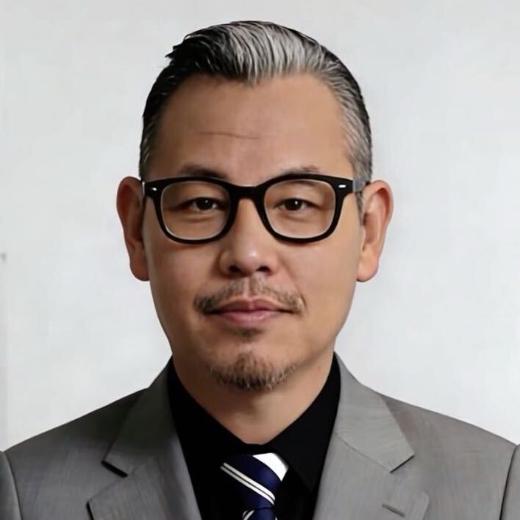
创始人陶彦博
弦引未来的创始人是陶彦博,作为项目创始人,带领弦引未来核心创业团队,团队技术根基源自清华大学,汇集清华、哈工大等高校人才,整个团队在空间机器人、超冗余柔性机械方向累计二十余年研发积淀。
两大硬件产品配套软件产品
弦引未来的两大硬件核心产品分别是绳驱柔性机械臂、刚柔耦合敏捷臂。其中,绳驱柔性机械臂,属于超冗余柔性构型。机械臂本体轻量化,末端很细,可以大幅度弯折,自由度非常多,最大特点是自带柔顺特性,接触到设备时会缓冲,降低撞击风险,容错性更高。而刚柔耦合敏捷臂,兼顾刚性机械臂承载力和柔性臂的灵巧性,在需要稳定发力的场景和精细操作场景之间切换。

配套软件产品是太空具身智能自主决策系统,搭配空间触觉感知设备,能够自主感知周边环境,识别航天器部件,自主规划动作,减少地面人工干预,在通信中断的短暂窗口期,机器人依然可以安全执行任务。
四大核心技术
弦引未来拥有四大核心技术,其中,绳驱机构与绳索蠕变抑制技术,弦引未来自研多级绳驱张紧机构,持续补偿绳索形变,解决绳索拉伸带来的定位漂移,保证机械臂长时间工作,动作依然精准稳定。“力-位-型”一体化柔顺控制技术,让机器人同时知道三件事:自身位置、施加多大力量、自身弯曲形态。这套控制算法实时感知接触力,一旦碰到航天器表面,自动降低刚度、柔性缓冲,避免撞击损伤,实现安全的接触式精细操作。
位型协同动力学规划方法,可以快速计算柔性臂运动轨迹,在狭小、障碍物多的太空环境自动规划绕行路径,实现避障和灵巧操作。面向太空环境的具身智能框架,融合视觉、触觉感知,机器人自主识别目标物体、评估风险,自主拆分任务,不用地面人员持续下发每一步指令,实现在轨自主作业。
需求长期存在
随着低轨卫星星座大规模组网,大量卫星在轨运行,卫星寿命到期、燃料耗尽、故障失效带来持续的在轨维护、加注、离轨清理需求。在轨服务可以延长卫星寿命、清理太空垃圾,商业价值逐步显现。随着低轨卫星数量持续增长,在轨运维、太空垃圾治理的需求长期存在,在轨服务赛道处于商业化早期阶段。
弦引未来抓住商业航天在轨运维这个新兴赛道,以绳驱柔性机械臂打造差异化技术路线,补齐国内空间柔性机器人技术链条,顺应低轨星座规模化建设、太空资产全生命周期运维的行业趋势。未来有望在国内太空在轨服务赛道占据独特位置,助力我国商业航天在轨服务技术自主化。





热门跟贴