


据投融湾获悉,近日,磐虎智能科技(杭州)有限公司(下文简称:磐虎智能)成功完成数千万元人民币天使轮融资。本轮融资由普华资本、恒择资本共同投资。本轮融资资金将主要用于TigerMind多维感官认知世界模型、端侧智能及产业级具身智能系统等核心技术产品研发,并进一步推进公司与产业伙伴在真实场景中的联合验证。
磐虎智能创立于2026年7月,公司总部位于浙江省杭州市余杭区。磐虎智能是一家专注物理AI(Physical AI)与具身智能的科技企业,核心定位是打造机器人理解真实物理世界的“物理大脑底座”,自研TigerMind多维感官认知世界模型,主打视觉、力觉、触觉多感知融合的物理交互智能体系(PII),不局限于机器人的视觉识别,重点解决机器人和真实物体接触、发力、操控过程中的物理认知难题,面向工业极限场景、地下特种设施巡检、家庭康养等场景输出整套具身智能系统方案,同时开放技术能力给机器人整机厂商做配套算法、感知软件与控制方案。
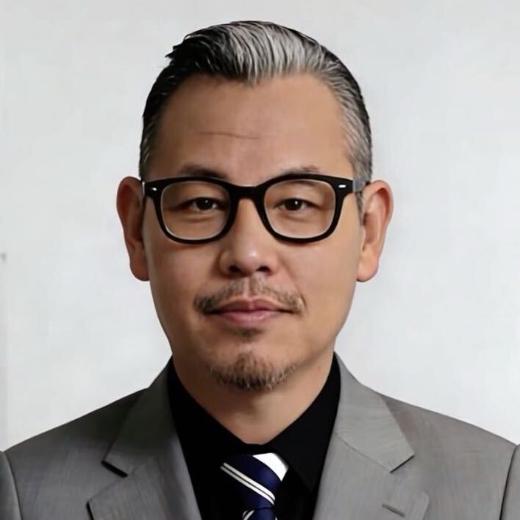
创始人侯迪波
磐虎智能的创始人是侯迪波,浙江大学控制科学与工程学院教授、博士生导师,浙江大学智能感知与检测研究所所长、石虎山机器人基地负责人,长期深耕智能感知、机器人检测、具身智能控制方向,是浙大具身智能感知与控制实验室负责人,也是磐虎智能的技术源头负责人,兼顾学术研究、工程验证和产业转化,带领实验室团队长期开展多模态感知融合、机器人物理交互方向研究。
三大核心产品
磐虎智能的核心产品包括:TigerMind多维感官认知世界模型、产业级具身智能软硬件一体化系统方案、端侧感知融合SDK与开发套件。
简单点说就是,现在市面上很多机器人只会看,摄像头拍到什么,它能看的到,但它不知道这东西是什么,软的硬的,滑的粗糙的,它都不知道。磐虎智能做的产品就是让机器人除了“看见”之外,还能“摸到、感知力道、预判后果”。

四大核心技术
磐虎智能的核心技术主要是为了补齐单视觉方案的短板,把接触感知放到核心位置,建立一套以物理交互为中心的世界模型框架,而不是在通用大模型上简单叠加视觉模块。总体来说,磐虎智能的核心技术可以分为四大类。
其中,多模态高频感知统一时空建模技术,把摄像头、力传感器、触觉阵列传来的不同速度的数据对齐,在同一个时间坐标系里面还原物体接触状态,区分“看到的样子”和“真实接触反馈”,避免只靠视觉带来误判。面向物理交互的因果推理与技能迁移技术,这套世界模型会学习物理因果关系,理解“用力变大→物体形变”“摩擦力变小→容易打滑” 这类底层规律。
大小脑毫秒级协同控制技术,高层的TigerMind负责思考任务、预判结果,属于“大脑”;底层运动控制器负责实时调节电机力度、位置,属于“小脑”。端侧轻量化物理模型部署技术,公司做模型裁剪、算子优化,把物理推理能力压缩之后部署在本地端侧,不用全程依赖云端。
市场稳定增长
目前,国内工业机器人、特种巡检机器人、康养陪护机器人市场长期保持增长,人形机器人是长期增量主线。还有,国内老龄化严重,康养陪护机器人属于远期增量市场。
磐虎智能的价值,不在于短期内快速放量,而在于抓住具身智能从“看懂世界”走向“和世界互动”的技术拐点,构建一套以物理感知和因果推理为核心的独立技术底座。





热门跟贴