


据投融湾获悉,近日,原方(南京)智能科技有限公司(下文简称:原方智能)成功完成数千万元天使轮融资,本轮融资由金雨茂物领投,我乐家居和南京市创新投资集团跟投。本轮融资资金将主要用于世界模型核心技术研发、家庭机器人产品开发及团队建设,加快推进技术在真实场景中的验证与应用。
原方智能创立于2026年7月,公司总部位于江苏省南京市建邺区。原方智能是国内首家聚焦具身智能上游“长程推演世界模型”赛道的专精特新培育企业。公司锚定具身智能行业最上游的核心底层能力——能让机器人在动手之前先在虚拟环境里推演动作后果的世界模型技术,主打“Rehearsal in World Model”的技术路线,为家庭服务机器人厂商、工业具身智能研发机构提供长程稳定的世界模型底座,同时自研面向真实家庭场景的服务机器人产品。
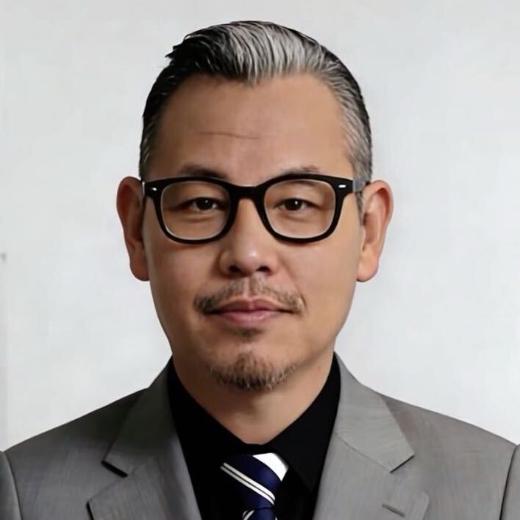
创始人林浩鑫
原方智能的创始人是林浩鑫,南京大学LAMDA强化学习小组博士。曾在国际空中机器人大赛中获得世界亚军。2018年,其团队就构建过一个“虚拟电商平台”,让推荐策略先在模型生成的虚拟世界里学习、学好再回真实平台。2022年前后,随着实验室机器人平台建成,世界模型正式用到机器人上。

“demo+框架+服务”三线并行阶段
原方智能目前还没有量产上市的产品,处于“demo+框架+服务”三线并行阶段。目前可确认的有四类,主要包括:具身智能软件/模型能力、“世界模型训练场”、机器人本体样机和面向C端的双臂家政机器人。
简单点说,原方智能相当于给机器人造了一个“能提前彩排的虚拟大脑”。现在市面上大多数的机器人都是靠人提前给它编好每一步的动作指令,环境稍微变一点就无法正常工作。而原方智能的世界模型,就相当于让机器人在动手干活之前,先在自己脑子里的虚拟世界里把整个任务完整“彩排”好几遍,让机器人知道做不同动作会带来什么后果,哪里会出错。再回到真实世界里动手干活,根本不会出现乱碰乱撞的情况。
所有底层算法和动力学建模框架全部自主研发
原方智能的所有底层算法和动力学建模框架全部为团队自主研发,其中,动力学建模与长程推演,任意步长(Any-step)的动力学建模,不再固定“一步一预测”,而是一次跨越多个时间步做一致性约束,从而在滚动推演中抑制漂移。Rehearsal(排演)训练范式,用世界模型当虚拟环境(而不是物理引擎仿真器),策略在其中交互、得到反馈、改进,再迁移到真机。
数据—推演—优化—执行闭环,公司把这套框架描述为完整闭环:真实/采集数据→世界模型推演→策略优化→真机执行→数据回流。这个闭环的关键在于“用模型生成的数据替代部分真机数据”,直接对冲具身智能最贵的成本项——真机采数。与南大联合的 Rehearsal 框架,公司与南京大学联合发布“物理智能Rehearsal框架”,这是它把实验室成果“产品化、可对外交付”的第一步。
市场增速极快
据统计,2025年,中国人形机器人整机出货1.44万台(占全球84.7%),市场规模约为15.5亿元。预计2026年出货为3.8万台,规模达到34亿元。2030年,出货38万台,规模超200亿元。另外,中国2025年工业具身智能机器人市场规模约为57.4亿元。
作为成立仅四个月的具身智能上游硬科技初创企业,原方智能拥有来自国内最顶尖的AI实验室,底层技术突破直接击中了行业的核心卡点,未来更是有机会成长为全球具身智能上游世界模型赛道的核心平台型企业。





热门跟贴